Nvidia GR00T 2 учи роботи, като гледа хора във видеа
The Decoder · вторник, 10 ноември, 20:41 · 2 мин четене
Моделът превежда движенията на човешките ръце към роботизирана ръка без ръчно управление
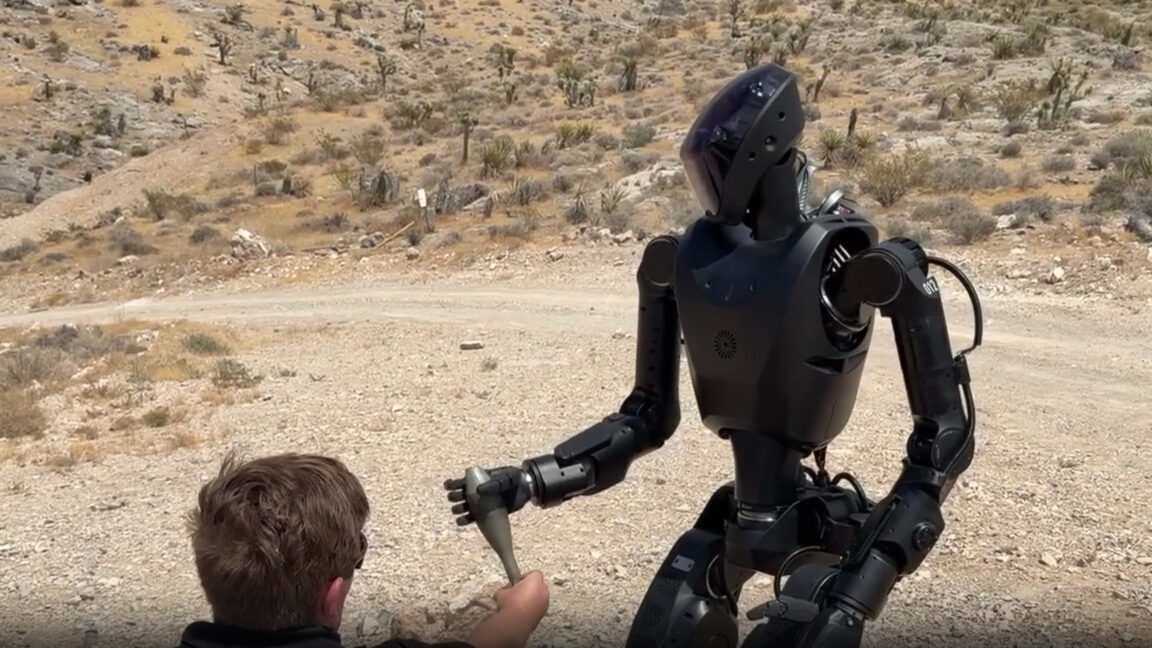
Nvidia представи нов AI модел GR00T 2, който учи роботите на нови задачи без досадното ръчно управление. Вместо да оператор дистанционно води машината часове наред, системата взема движенията на човешките ръце от видео и ги предава на роботизираната ръка.
Моделът е обучен върху около 400 000 часа видео, на което хора изпълняват различни задачи с камери, закачени на главата. Това е различно от предишната версия GR00T 1, която превежда изображения и текстови команди директно в движения на моторите. GR00T 2 работи като така наречен модел свят-действие: едновременно изчислява следващото движение и кратко видео на непосредственото бъдеще.
За да научи нова задача, според изследователите е достатъчно човек да покаже стъпките с ръкавици с датчици или специални захвати. Системата прави разликата между човешката и роботизираната ръка и изчислява командите за управление.
В лабораторни тестове робот с пет пръста успя да запали клечка, да нареже банан и да хвърли пратки на конвейрна лента, без да е бил управляван за тези задачи. Успеваемостта варира между 10 и 80 процента в зависимост от задачата. За 50 задачи, при които моделът вече работи добре след няколко примера, са нужни под три минути допълнително обучение, за да се вдигне успеваемостта от 40 на 95 процента.
За по-дълга работа по сглобяване Nvidia свързва системата с по-горно ниво езиков модел. Той разделя задачата на стъпки и помага, когато детайл падне. Когато детайлите за играчки бяха подредени в случаен ред, системата ги сглоби в поне 97 процента от опитите.
За двуноги роботи има по-лека версия GR00T 2 Turbo, която работи директно на бордовия компютър Jetson Thor. Тя може да загребва пуканки и да почиства маси, но задачата с избърсване на течности успява само в малко под половината опити.
Преди надеждна употреба в реалния свят остават сериозни пречки. Моделът още не обработва директни сензорни данни за допир, а понякога пропуска фини грешки. Езиковият модел също забавя работата, така че при сортиране на боклук роботът е бездействал около една трета от времето.